

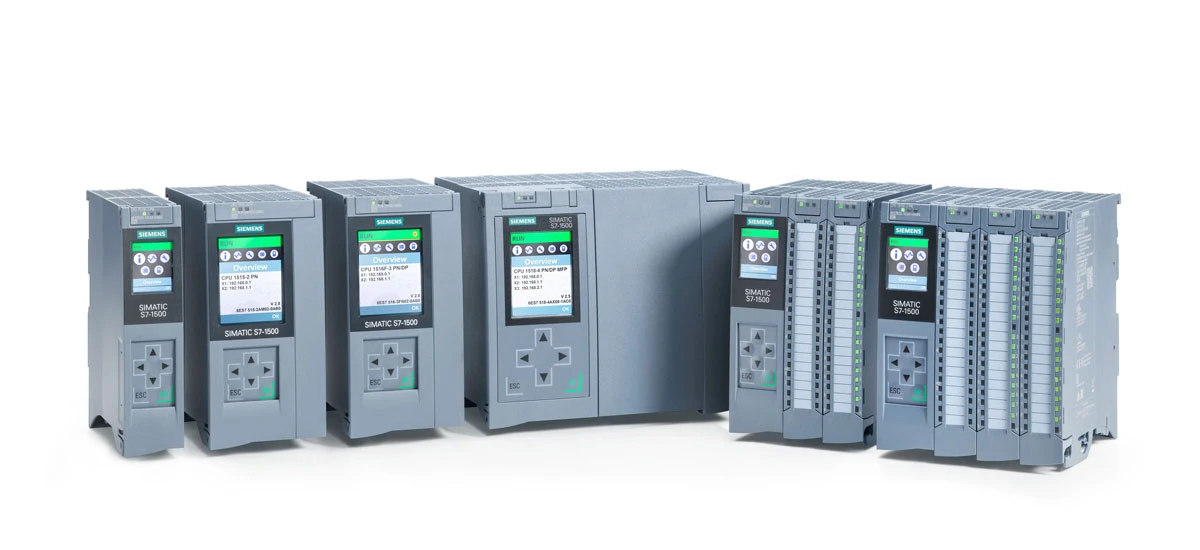
En el mundo industrial actual, las células de herramientas automatizadas son cada vez más importantes para mejorar la eficiencia y la calidad de la producción. En el centro de estos sistemas, la integración del PLC Siemens con brazos robóticos juega un papel clave. Siemens PLC es un dispositivo de control potente y confiable que puede ayudar a los brazos robóticos a realizar tareas de manera precisa y estable. Este blog lo guiará a través del proceso detallado de integración de PLC Siemens con brazos robóticos, cubriendo la preparación, las operaciones-paso-paso, la depuración y los problemas comunes. También incluiremos consejos prácticos para que la integración sea más fluida. Si usted es un estudiante que aprende automatización industrial o un técnico que comienza un trabajo relacionado, esta guía le proporcionará información clara y útil.
Términos clave que necesita saber antes de la integración
Antes de comenzar el proceso de integración, es importante comprender algunos términos básicos. En primer lugar, Siemens PLC (controlador lógico programable) es un controlador operativo digital que puede ejecutar programas pre-escritos para controlar varios dispositivos industriales. Los brazos robóticos son dispositivos mecánicos que pueden simular los movimientos del brazo humano para completar tareas como agarrar, mover y ensamblar piezas de trabajo. Una celda de herramientas automatizada es un sistema completo que combina brazos robóticos, PLC Siemens, sensores y otros equipos para realizar procesos de producción automatizados.
Preparación para la integración de PLC Siemens y brazo robótico
Una buena preparación es la base de una integración exitosa. Esta etapa incluye tres partes principales: comprender los requisitos, preparar el hardware y preparar el software. Cada parte es crucial y no puede ignorarse.
1. Aclarar los requisitos de integración y las rutas de proceso
Primero, debe definir claramente las tareas que completará la celda de herramientas automatizadas. Por ejemplo, ¿el brazo robótico se utiliza para recoger y colocar piezas de trabajo o para un montaje preciso? ¿Cuál es la velocidad y precisión de producción requeridas? También debe enumerar los pasos específicos del proceso, como "agarrar la pieza de trabajo → levantar → mover a la posición objetivo → bajar → soltar". Esta ruta de proceso será el "script" para su programación posterior. Al mismo tiempo, debe confirmar los requisitos de seguridad, como botones de parada de emergencia y puertas de seguridad, que deben integrarse en la lógica de control del PLC Siemens para garantizar la seguridad de la producción.
2. Preparación del hardware
El hardware necesario para la integración incluye principalmente PLC Siemens (como las series S7-1200 o S7-1500), brazos robóticos (compatibles con PLC Siemens, como brazos robóticos ABB IRB6700 o Epson), interruptores industriales, cables Ethernet blindados (se recomienda Cat6 o superior), sensores (interruptores de límite, interruptores de proximidad, sensores fotoeléctricos) y actuadores (cilindros de agarre).
Al preparar el hardware, debe asegurarse de que todos los dispositivos sean compatibles. Por ejemplo, el PLC Siemens debería admitir el protocolo de comunicación utilizado por el brazo robótico. También se recomienda utilizar cables blindados y asegurar una buena conexión a tierra para reducir las interferencias electromagnéticas, lo cual es muy importante para la estabilidad del sistema. Además, debe dibujar una tabla de asignación de E/S para asignar direcciones de entrada y salida claras a sensores y actuadores en el PLC Siemens. Cualquier asignación incorrecta de puntos de E/S puede causar grandes dificultades en la depuración posterior.
3. Preparación del software
El principal software utilizado para la integración es Siemens TIA Portal (Totally Integrated Automation Portal), que es la plataforma de desarrollo de ingeniería para Siemens PLC. Le permite configurar hardware, escribir programas y depurar el sistema. Debe instalar la versión adecuada de TIA Portal (se recomienda V13 o superior) y asegurarse de que sea compatible con el modelo de su PLC Siemens.
Además, es posible que necesite el software de configuración del brazo robótico (como RobotStudio para brazos robóticos de ABB). Estas herramientas de software lo ayudarán a configurar los parámetros del brazo robótico y establecer comunicación con el PLC Siemens. Antes de iniciar la integración, debes estar familiarizado con las operaciones básicas de este software para mejorar la eficiencia del trabajo.
Guía paso-a-paso para integrar el PLC Siemens con brazos robóticos
Después de completar el trabajo de preparación, podemos comenzar la integración formal. Este proceso se divide en cuatro pasos clave: conexión del hardware, configuración del protocolo de comunicación, escritura del programa y configuración de HMI. Seguir estos pasos en orden puede garantizar el buen progreso de la integración.
1. Conexión de hardware
El primer paso de la conexión del hardware es construir la red. Conecte el PLC Siemens y el brazo robótico al conmutador industrial mediante cables Ethernet blindados para formar una red de área local. Cabe señalar que las direcciones IP del PLC Siemens y el brazo robótico deben configurarse en el mismo segmento de red para evitar conflictos de IP. Se recomienda configurar direcciones IP estáticas para ambos dispositivos para facilitar la administración.
A continuación, conecte los sensores y actuadores a los módulos de entrada y salida del PLC Siemens de acuerdo con la tabla de asignación de E/S. Por ejemplo, conecte la línea de señal del interruptor de límite al módulo de entrada del PLC Siemens y conecte la línea de control del cilindro de agarre al módulo de salida. Al realizar la conexión, preste atención al tipo de señal (NPN/PNP, normalmente abierta/normalmente cerrada) para garantizar que la conexión sea correcta. Finalmente, conecte el botón de parada de emergencia y la puerta de seguridad al PLC Siemens como interbloqueos de alto-nivel para garantizar que el sistema pueda detener acciones peligrosas inmediatamente cuando ocurra una emergencia.
2. Configuración del protocolo de comunicación
Establecer una comunicación efectiva entre el PLC Siemens y los brazos robóticos es un vínculo clave en la integración. Los protocolos de comunicación más utilizados son Modbus TCP y Profinet. Aquí tomaremos Modbus TCP como ejemplo para explicar el proceso de configuración, que es ampliamente utilizado y fácil de implementar.
Primero, configure el PLC Siemens como cliente Modbus TCP en TIA Portal. Agregue el bloque de funciones "MB_CLIENT" y establezca parámetros clave como la dirección IP de destino (la dirección IP del brazo robótico), el número de puerto (502 predeterminado), el tiempo de espera de comunicación y el número de reintentos. Luego, en el lado del brazo robótico, habilite la función del servidor Modbus TCP a través del dispositivo de aprendizaje o el software de configuración y establezca el rango de registro permitido y los permisos del código de función.
Cabe señalar que el PLC Siemens utiliza el modo big-endian para almacenar datos multi-bytes, mientras que algunos brazos robóticos pueden utilizar el modo little-endian. Por lo tanto, al transmitir datos de punto flotante-o enteros, es necesario ajustar el orden de los bytes usando la instrucción "SWAP" en el programa PLC de Siemens para garantizar que el formato de los datos sea consistente. Este paso es muy importante para evitar confusión de datos. Si está utilizando el protocolo Profinet, debe importar el archivo GSD del brazo robótico al TIA Portal y configurar los parámetros del dispositivo Profinet IO.
3. Escritura de programas en PLC Siemens
La escritura de programas es el núcleo del control del funcionamiento coordinado del PLC Siemens y el brazo robótico. El programa debe incluir procedimientos de inicialización, procedimientos de control manual y procedimientos de control automático. La programación debe seguir la lógica de la máquina de estados para que la estructura del programa sea clara y fácil de mantener.
El programa de inicialización se utiliza para restablecer las señales de salida y borrar indicadores internos cuando se inicia el sistema, asegurando que todos los dispositivos estén en un estado seguro al inicio. El programa de control manual se utiliza para la depuración y el mantenimiento. Permite a los operadores controlar el movimiento de cada eje del brazo robótico a través de botones o HMI (como el control de jog). La velocidad del modo manual debe ser mucho menor que la del modo automático para garantizar la seguridad de la depuración.
El programa de control automático es el núcleo del sistema. Utiliza relés auxiliares o registros de datos para representar el estado actual (como "estado inicial", "estado de agarre", "estado de movimiento"). Cuando el estado actual es verdadero y se cumple la condición de transferencia (como la activación de la señal del sensor o el retardo del temporizador), se activa el siguiente estado y se restablece el estado actual. Por ejemplo, en el "estado de agarre", el PLC Siemens emite una señal de cierre de la pinza e inicia un temporizador. Una vez que expira el temporizador (para garantizar que la pieza de trabajo esté firmemente sujeta), el sistema ingresa al siguiente estado. Al escribir el programa, también debe agregar protecciones y bloqueos lógicos. Por ejemplo, después de ejecutar la acción de agarre, es necesario detectar la señal de "agarramiento exitoso" (como un interruptor de presión de vacío). Si no se detecta, el sistema debería entrar en estado de alarma.
4. Configuración de HMI
La HMI (interfaz hombre-máquina) es el puente entre el operador y el sistema. A través de la HMI, el operador puede iniciar/detener el sistema, configurar parámetros y monitorear el estado de ejecución. En el Siemens TIA Portal puede configurar el HMI (p. ej. SIMATIC TP1200 Comfort) y establecer el intercambio de datos con el PLC Siemens.
Debe configurar la interfaz de visualización de la HMI, incluido el estado actual del sistema, la posición del brazo robótico, información de alarma, etc. Al mismo tiempo, configure los botones de operación en la HMI para enviar comandos de inicio, parada y control manual al PLC Siemens. El intercambio de datos entre el HMI y el PLC Siemens se realiza mediante el acuerdo de direcciones de registros internos. Un buen diseño de HMI puede hacer que el funcionamiento del sistema sea más sencillo e intuitivo.
Depuración y Optimización del Sistema Integrado
Después de completar la redacción y configuración del programa, se requiere depuración para garantizar que el sistema pueda funcionar de manera estable y cumplir con los requisitos de producción. La depuración se divide en simulación fuera de línea, depuración en línea y optimización del rendimiento.
1. Simulación sin conexión y depuración estática
Antes de conectar la alimentación del brazo robótico, utilice la función de simulación del TIA Portal o fuerce las señales de E/S para verificar si el flujo lógico del programa PLC Siemens cumple con la intención del diseño. Concéntrese en comprobar si la transición de estado es correcta y si las condiciones de bloqueo son efectivas. Este paso puede encontrar y resolver la mayoría de los errores lógicos por adelantado, lo que reduce el riesgo de depuración en línea.
2. Depuración en línea
La depuración en línea se lleva a cabo con el hardware real conectado. Primero, realice una ejecución de un solo-paso: active la transición de estado paso a paso, observe si la salida de cada estado es correcta y si la señal del sensor se retroalimenta normalmente. Luego, realice una operación de un solo-ciclo para ejecutar un ciclo de trabajo completo y verificar la coherencia y precisión de cada acción. Finalmente, realice una operación continua de múltiples-ciclos para simular la situación de producción real y observar la estabilidad del sistema y si el ritmo de producción cumple con los requisitos.
Durante el proceso de depuración, si se encuentran problemas (como que el brazo robótico no se mueve, una posición incorrecta o confusión lógica), puede utilizar la función de diagnóstico del PLC Siemens para comprobar el estado en tiempo real-de las E/S, los registros de errores de la CPU y el estado de la comunicación, lo que ayuda a localizar rápidamente el problema. Por ejemplo, si el brazo robótico no se mueve, puede verificar si el estado correspondiente está activado, si se envía el comando de salida y si el cableado externo está suelto.
3. Optimización del rendimiento
Una vez que el sistema funciona de manera estable, es necesaria la optimización del rendimiento para mejorar la eficiencia de la producción. Puede optimizar la lógica del programa para acortar el tiempo de espera innecesario y mejorar la velocidad de respuesta del sistema. Por ejemplo, ajuste los parámetros de aceleración y desaceleración del brazo robótico para que el movimiento sea más suave y rápido. Al mismo tiempo, puede configurar un mecanismo de detección de latidos: el PLC Siemens envía periódicamente una solicitud de lectura de un registro específico al brazo robótico para juzgar el estado de la conexión. Una vez que se encuentra una anomalía, se puede activar una alarma inmediatamente o se puede reiniciar la tarea de comunicación.
Además, la programación modular se puede utilizar para dividir diferentes funciones (como control manual, control automático y alarma) en diferentes subrutinas. El programa principal solo es responsable de las llamadas y la gestión del estado, lo que hace que la estructura del programa sea más clara y más fácil de mantener y trasplantar. Agregar comentarios claros al programa también es un buen hábito, que es conveniente para que otros lo lean y usted mismo lo revise en el futuro.
Problemas comunes y soluciones en la integración
Durante el proceso de integración del PLC Siemens y los brazos robóticos, pueden surgir algunos problemas comunes. Dominar las soluciones correspondientes puede ayudarle a resolver problemas rápidamente y evitar afectar el progreso del proyecto.
1. Interrupción de la comunicación
Motivos: conflicto de direcciones IP, puerto de comunicación bloqueado, cable de red suelto o interferencia electromagnética.
Soluciones: Verifique las direcciones IP del PLC Siemens y el brazo robótico para asegurarse de que estén en el mismo segmento de red y que no haya conflicto; verifique la configuración del firewall para asegurarse de que el puerto 502 (para Modbus TCP) no esté bloqueado; verifique si el cable de red está conectado firmemente y reemplace el cable dañado si es necesario; reforzar la conexión a tierra y utilizar cables blindados para reducir las interferencias electromagnéticas.
2. Confusión de datos
Motivos: Modos de almacenamiento de datos incoherentes (big-endian/little-endian) entre el PLC Siemens y los brazos robóticos, o configuración incorrecta de la longitud de los datos.
Soluciones: utilice la instrucción "SWAP" en el programa PLC Siemens para ajustar el orden de los bytes; verifique la configuración de la longitud de los datos y asegúrese de que la longitud de los datos del remitente y del receptor sea consistente. Por ejemplo, al transmitir números reales de 32 bits, se deben ocupar dos registros de retención consecutivos y la dirección inicial debe ser par.
3. Desviación del movimiento del brazo robótico
Motivos: datos de posición de destino incorrectos, piezas mecánicas sueltas del brazo robótico o retroalimentación anormal del codificador.
Soluciones: Verifique y corrija los datos de posición de destino almacenados en el PLC Siemens; inspeccione el brazo robótico en busca de piezas sueltas y apriételas; verifique la señal de retroalimentación del codificador y reemplace el codificador defectuoso si es necesario.
4. El sistema no puede iniciarse automáticamente
Motivos: El bloqueo de seguridad no se libera (por ejemplo, la puerta de seguridad no está cerrada) o el programa de inicialización tiene errores.
Soluciones: Verifique si la puerta de seguridad, el botón de parada de emergencia y otros dispositivos de seguridad se encuentran en estado normal; verifique el programa de inicialización del PLC Siemens, borre los indicadores de error y asegúrese de que el sistema se encuentre en un estado inicial seguro.
Conclusión: El valor de la integración de PLC de Siemens en celdas de herramientas automatizadas
La integración de PLC Siemens con brazos robóticos para celdas de herramientas automatizadas puede mejorar en gran medida la eficiencia de la producción, reducir los costos laborales y garantizar la calidad del producto. Si sigue los métodos de preparación, integración, depuración y optimización presentados en este blog, podrá completar con éxito el trabajo de integración. La clave para la integración es tener una comprensión clara de los requisitos, realizar todos los preparativos y depurar y optimizar cuidadosamente el sistema.
Siemens PLC es un núcleo de control potente y confiable, y su buena compatibilidad y ricas funciones lo convierten en una opción ideal para la integración de la automatización industrial. Ya sea una pequeña celda de herramientas automatizada o una línea de producción-a gran escala, Siemens PLC puede desempeñar un papel importante. Esperamos que este blog pueda ayudarlo a comprender y dominar mejor la tecnología de integración del PLC Siemens y los brazos robóticos. Si tiene alguna pregunta durante la operación, puede consultar la documentación oficial de Siemens o consultar personal técnico profesional.


